


¡Hola! Como proveedor de motores PMSM, a menudo me preguntan sobre las diferencias entre el control basado en sensores y sin sensores de los motores PMSM. Entonces, pensé en escribir este blog para desglosarlo.
Comencemos con una rápida introducción a los motores PMSM. Los motores síncronos de imanes permanentes (PMSM) son muy populares en muchas aplicaciones, desde maquinaria industrial hasta vehículos eléctricos. Son conocidos por su alta eficiencia, alta densidad de potencia y excelente rendimiento dinámico. Pero cuando se trata de controlar estos motores, tenemos dos enfoques principales: control basado en sensores y control sin sensores.
Control basado en sensores de motores PMSM
El control basado en sensores, como su nombre indica, utiliza sensores para medir ciertos parámetros del motor. Los sensores más comunes utilizados son codificadores y resolutores. Estos sensores nos brindan información en tiempo real sobre la posición del rotor, la velocidad y, en ocasiones, incluso el par del motor.
Una de las mayores ventajas del control basado en sensores es su precisión. Al conocer la posición exacta del rotor, podemos controlar con precisión la corriente y el voltaje aplicados a los devanados del motor. Esto da como resultado un funcionamiento suave, una alta densidad de par y una excelente regulación de velocidad. Por ejemplo, en aplicaciones donde el control preciso de la velocidad es crucial, como en unmotores de 45kw 380v pmsmUtilizado en un proceso de fabricación de alta precisión, el control basado en sensores puede garantizar que el motor funcione a la velocidad exacta requerida.

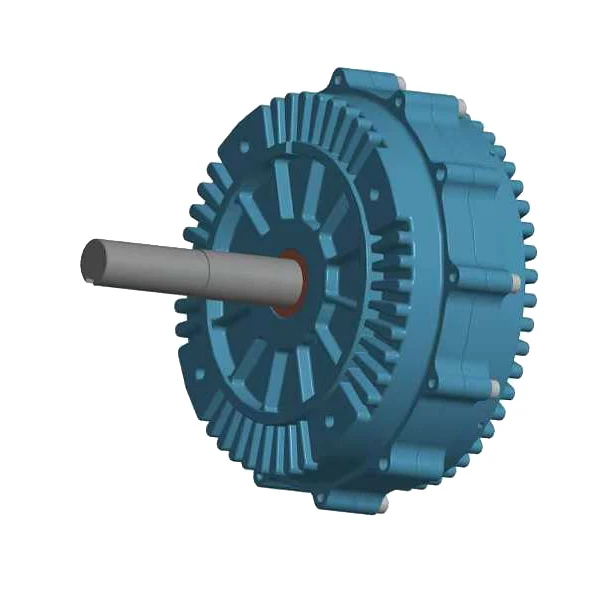
Otro beneficio es la capacidad de manejar cambios dinámicos rápidamente. Los sensores pueden detectar cualquier cambio repentino en la carga o la velocidad y enviar la información al controlador. Luego, el controlador puede ajustar las señales de control en tiempo real para mantener el motor funcionando de manera estable. Esto hace que el control basado en sensores sea ideal para aplicaciones con cargas que cambian rápidamente, como en articulaciones de robots.
Sin embargo, el control basado en sensores también tiene sus inconvenientes. Los propios sensores aumentan el coste y la complejidad del sistema motor. Deben instalarse, calibrarse y mantenerse adecuadamente. Cualquier mal funcionamiento en los sensores puede provocar señales de control incorrectas y potencialmente dañar el motor. Además, en entornos hostiles donde hay altas temperaturas, vibraciones o interferencias electromagnéticas, es posible que los sensores no funcionen de manera confiable.
Control sin sensores de motores PMSM
El control sin sensores, por otro lado, intenta estimar la posición y la velocidad del rotor sin utilizar ningún sensor físico. En cambio, se basa en las señales eléctricas medidas desde los devanados del motor, como la corriente y el voltaje, para calcular la posición y la velocidad del rotor.
Una de las principales ventajas del control sin sensores es su rentabilidad. Al eliminar la necesidad de sensores, se reduce el coste total del sistema del motor. Esto lo convierte en una excelente opción para aplicaciones donde el costo es una preocupación importante, como en algunos productos electrónicos de consumo o aplicaciones industriales a pequeña escala que utilizanMotores síncronos de CA de imán permanente.
El control sin sensores también aumenta la confiabilidad del sistema del motor. Como no hay sensores que puedan averiarse o funcionar mal, hay una cosa menos de qué preocuparse en términos de mantenimiento. Además, puede funcionar bien en entornos hostiles donde los sensores pueden fallar.
Pero el control sin sensores no está exento de desafíos. Los algoritmos de estimación utilizados para calcular la posición y la velocidad del rotor son más complejos. A bajas velocidades, puede resultar difícil obtener una estimación precisa de estos parámetros, lo que puede provocar una reducción del rendimiento. Además, el rendimiento del control sin sensores puede verse afectado por factores como variaciones de los parámetros del motor, perturbaciones de carga y errores de medición.
Comparación de rendimiento
Cuando se trata de rendimiento, el control basado en sensores y el control sin sensores tienen características diferentes.
En términos de rendimiento inicial, el control basado en sensores suele tener una ventaja. Dado que conoce la posición exacta del rotor desde el principio, puede aplicar la cantidad adecuada de par para arrancar el motor sin problemas. El control sin sensores puede tener algunos problemas al inicio, especialmente si el algoritmo de estimación tarda algún tiempo en converger a la posición correcta del rotor.
En funcionamiento en estado estable, ambos métodos pueden lograr un buen rendimiento. Sin embargo, el control basado en sensores puede ofrecer un control más preciso, especialmente en aplicaciones donde se requiere una precisión muy alta. El control sin sensores aún puede proporcionar un rendimiento satisfactorio en la mayoría de los casos, pero puede haber algunas pequeñas variaciones en la velocidad o el par.
Para un rendimiento dinámico, el control basado en sensores puede responder más rápidamente a los cambios de carga. Los sensores pueden detectar los cambios inmediatamente y el controlador puede ajustar las señales de control de inmediato. El control sin sensores puede tardar un poco más en detectar y responder a estos cambios porque se basa en la estimación de la posición y la velocidad del rotor.
Consideraciones de aplicación
La elección entre control basado en sensores y sin sensores depende de los requisitos específicos de la aplicación.
Para aplicaciones que exigen alta precisión, como en la industria aeroespacial, robótica y fabricación de alta gama, el control basado en sensores suele ser la opción preferida. La capacidad de controlar con precisión la velocidad y el par del motor es crucial en estas aplicaciones.
Por otro lado, para aplicaciones donde el costo es un factor importante y la alta precisión no es absolutamente necesaria, como en algunos electrodomésticos o equipos industriales de bajo costo, el control sin sensores es una mejor opción. Puede proporcionar un buen equilibrio entre rendimiento y costo.
En algunos casos, se puede utilizar una combinación de ambos métodos. Por ejemplo, en un sistema de motor utilizado en unMotores CC para laminadores de metales, el control basado en sensores se puede utilizar durante el arranque y el funcionamiento a baja velocidad para garantizar un rendimiento suave y preciso, mientras que el control sin sensores se puede utilizar durante el funcionamiento a alta velocidad para reducir costos y aumentar la confiabilidad.
Conclusión
Ahí lo tiene: las diferencias clave entre el control basado en sensores y sin sensores de motores PMSM. Ambos métodos tienen sus pros y sus contras, y la elección correcta depende de sus necesidades específicas.
Si está buscando motores PMSM y no está seguro de qué método de control es adecuado para su aplicación, no dude en contactarnos. Estamos aquí para ayudarte a tomar la mejor decisión para tu proyecto. Ya sea que necesite un motor basado en sensores de alta precisión o uno rentable sin sensores, lo tenemos cubierto. Comencemos una conversación sobre sus requisitos y veamos cómo podemos trabajar juntos para brindar la solución de motor PMSM perfecta.
Referencias
- Sebastián, T. y Toliyat, HA (2006). Control sin sensores de máquinas de aire acondicionado: pasado, presente y futuro. Transacciones IEEE sobre electrónica industrial, 53 (1), 131 - 144.
- Boldea, I., y Nasar, SA (2002). Accionamientos eléctricos: Velocidad regulable y servoaccionamientos. Prensa CRC.


